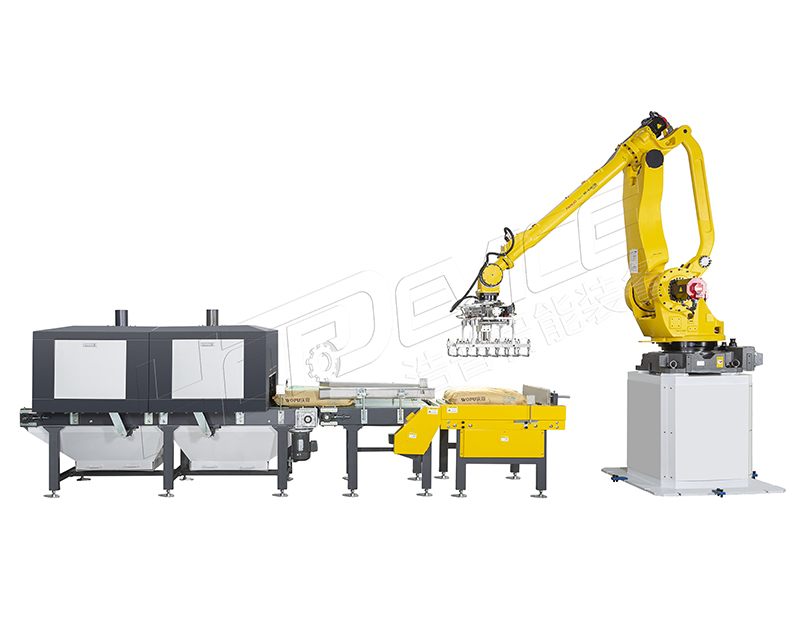
M-410iC/185码垛机器人
发布日期:2016-09-22 浏览次数:6864
特点:
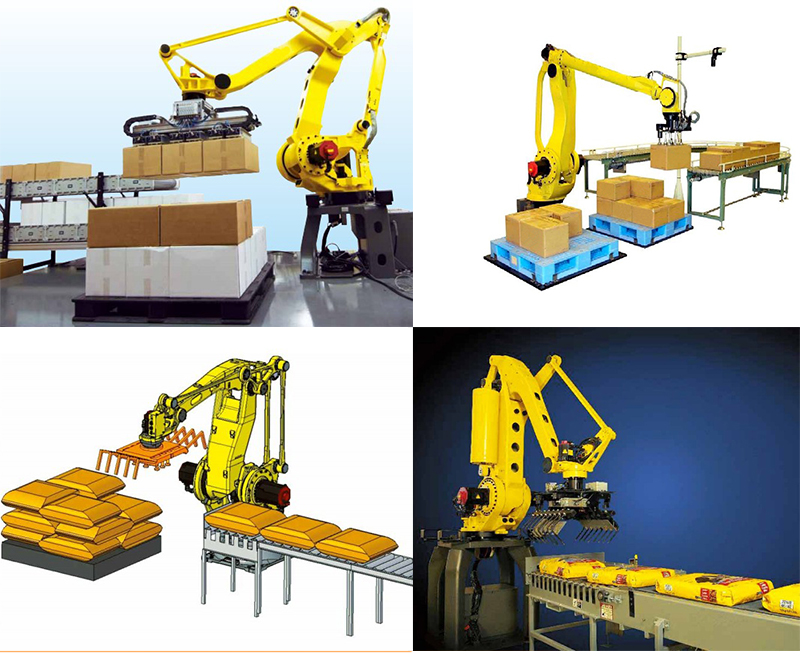
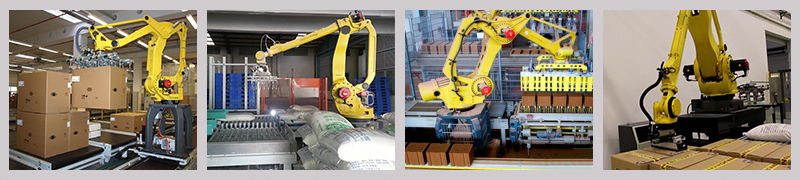
M-410iC系列是为实现物流系统的机器人化而开发的大型物流智能机器人。可以根据搬运工件的特征选择合适的机型。
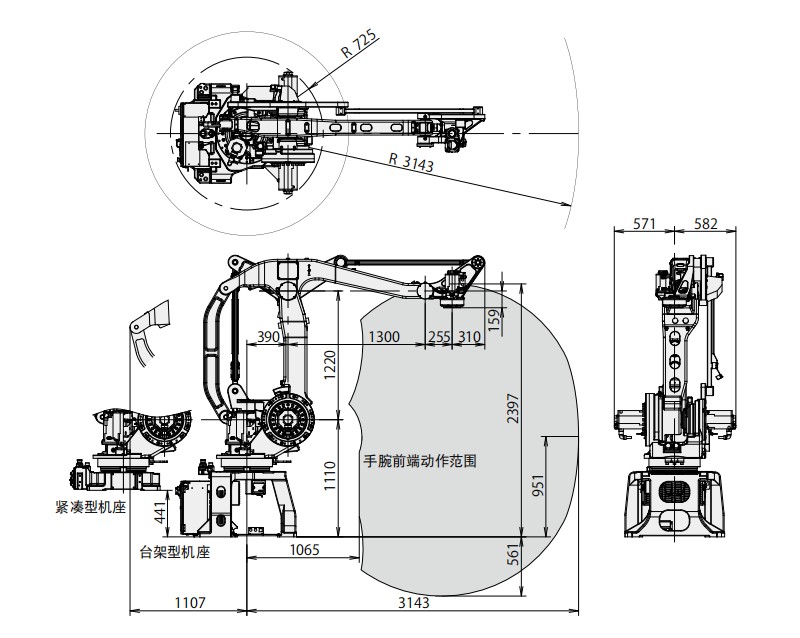
M-410iC/110 可搬运质量110kg;M-410iC/185 可搬运质量185kg;M-410iC/315 可搬运质量315kg;M-410iC/500 可搬运质量500kg;M-410iC/110实现紧凑机身的同时,拥有高搬运能力。M-410iC/185,M-410iC/315,/M-410iC/500的机座可以根据用途从两种类型中进行选择。
台架型机座:
控制装置可以设置在台架的内部。安装时可免去布线的麻烦,另外,也可以节省控制装置的设置控件。
紧凑型机座:
薄型设计降低了机器人的高度,从而便于将机器人安装在天棚低的地方或者其他装置的内部。
M-410iC/185,M-410iC/315,M-410iC/500采用了中空手臂,易于进行机械手的布线。
参数:
|
机型 |
M-410iC/185 |
|
|
机构 |
多关节型机器人 |
|
|
控制轴数 |
4轴(J1,J2,J3,J4) |
|
|
可达半径 |
3143mm |
|
|
安装方式 |
地面安装 |
|
|
动作范围 (最高速度)注释1 |
J1轴旋转 |
360°(140°/s) 6.28 rad(2.44 rad/s) |
|
J2轴旋转 |
144°(140°/s) 2.51 rad(2.44rad/s) |
|
|
J3轴旋转 |
136°(140°/s) 2.37 rad(2.44 rad/s) |
|
|
J4轴手腕旋转 |
720°(305°/s) 12.57 rad(5.32 rad/s) |
|
|
手腕部可搬运质量 |
185kg |
|
|
J2机座部可搬运质量 |
550kg |
|
|
J3手臂部可搬运质量(注释2) |
30kg |
|
|
手腕允许负载 转矩惯量 |
88kg·m² 898kgf·cm²·s² |
|
|
驱动方式 |
使用AC伺服电机进行电气伺服驱动 |
|
|
重复定位精度(注释3) |
±0.05mm |
|
|
机器人质量 |
台架型 |
1600kg(注释4) |
|
无台架 |
1330(注释5) |
|
|
安装条件 |
环境温度:0-45℃ 环境湿度:通常在75%RH以下(无结露现象) 短期在95%RH以下(一个月之内) 振动加速度:4.9m/s² (0.5G)以下 |
|
注释1:短距离移动式有可能达不到各轴的最高速度。
注释2:J3手臂部可搬运质量受到手腕部可搬运质量的限制。
注释3:符合ISO 9283.
注释4:包含控制装置质量(120kg)。
注释5:不包含控制装置质量(120kg)。
动作范围: